UROVO / 산업용 비전 리더기
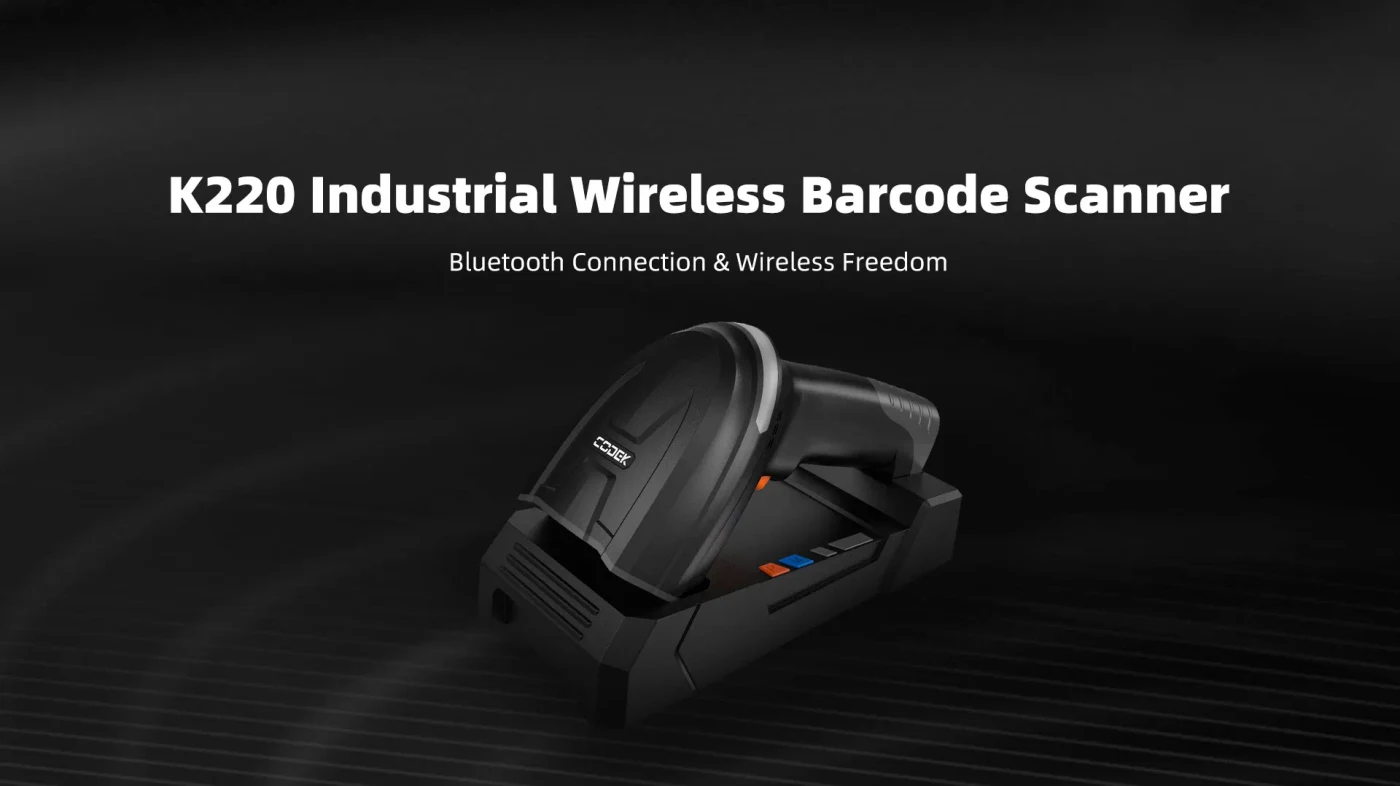
K220: 산업용 비전 리더기
UROVO K220 은 DPM, 1D/2D 및 화면 코드 캡처를 위한 산업용 무선 바코드 스캐너입니다. 공식 페이지에는 가변 빨간색 및 흰색 조명, 1.3 MP 센서, 3200 mAh 전원, IP54 보호 및 동기, 비동기 또는 배치 모드가 나열되어 있습니다. 코드 품질, 스테이션 형상 및 배터리 주장에는 테스트가 필요합니다.
추천 프로필: 산업 생산, 품질, 소포 및 워크스테이션 바코드 캡처
- 스캔 각도
- Roll 360 degrees; pitch +/-60 degrees; skew +/-60 degrees
- 배터리
- 3200 mAh high-capacity battery; up to 25 hours or 40,000 scans are manufacturer references under stated conditions
- 보호
- IP54; 1.8 m drop resistance listed
- 커뮤니케이션
- Synchronous, asynchronous and batch modes
- 크기 및 무게
- 98 x 72 x 186 mm; scanner 238 g; cradle 216 g
- 센서
- 1280 x 1080, 1.3 MP CMOS, 60 frames per second
정확한 모델, 지역별 구성 및 거래 조건은 프로젝트별 확인이 필요합니다.
기능별 장치
K220 / 기능별 장치
UROVO를 주요 제품 기반으로 삼고, 데이터 수집 방식, 기기 형태 또는 배포 조건에 다른 선택이 필요할 때 SEUIC (Dongji)와 선별된 플랫폼을 함께 검토합니다. 최종 후보는 사양, 대상 시장 및 애플리케이션에 맞춰 검증합니다.
추천 프로필
- DPM 또는 표시된 부품을 사용하는 생산 및 품질 스테이션
- 무선 스캐너가 선호되는 소포, 배송 및 워크스테이션 캡처
- 혼합 용지, 반사, 곡선 및 스크린 코드 스캐닝 파일럿
기능별 장치
- 무선 스캐너는 어려운 DPM 및 혼합된 1D/2D 캡처 조건을 위해 설계되었습니다.
- 빨간색과 흰색의 가변 조명을 코드 표면 및 배경 조건에 맞출 수 있습니다.
- 진동, 버저 및 LED는 여러 운영자 피드백 경로를 제공합니다.
- 배터리 수명, 해상도 및 하락 수치는 제조업체 참조이며 RuggedLayer 승인 결과가 아닙니다.
포트폴리오 등록 절차
주요 사양
제조사가 제시한 구성입니다. 주문 전에 정확한 모델 옵션을 확인해야 합니다.
데이터 캡처
| 센서 | 1280 x 1080, 1.3 MP CMOS, 60 frames per second |
|---|---|
| 스캔 각도 | Roll 360 degrees; pitch +/-60 degrees; skew +/-60 degrees |
연결
| 커뮤니케이션 | Synchronous, asynchronous and batch modes |
|---|
전원 및 외형
| 크기 및 무게 | 98 x 72 x 186 mm; scanner 238 g; cradle 216 g |
|---|---|
| 배터리 | 3200 mAh high-capacity battery; up to 25 hours or 40,000 scans are manufacturer references under stated conditions |
환경 사양
| 보호 | IP54; 1.8 m drop resistance listed |
|---|---|
| 환경 | Operating -20 to +50 C; storage -40 to +70 C; 5-95% RH non-condensing; ambient light immunity listed up to 100,000 lux |
기타 구성
| 조명 | Switchable warm-white LED and red LED |
|---|---|
| 조준기 | 650 nm laser |
| 해상도 | 3 mil or better listed by the manufacturer |
| 디코딩 기능 | 1D and 2D symbologies including UPC/EAN, Code 128/39, QR Code, Data Matrix and PDF417; confirm the full profile |
| 피드백 | Vibration, buzzer and LED |
최종 후보는 앱, 캡처 업무, 환경, 국가, 수량과 지원 조건에 따라 달라집니다.
단계별 명확한 인계
예측 가능한 장치 프로그램을 위한 다섯 단계.
RuggedLayer는 여러 제조사 자원을 입력, 결과물과 근거 범위가 명확한 일관된 서비스 모델로 관리합니다.
서비스 단계
- 스캔 성능을 평가하기 전에 코드 거리, 조명, 렌즈 위치, 트리거 타이밍 및 마운트를 수정하십시오.
- DPM 가독성은 표시 방법, 표면, 대비 및 조명에 따라 달라집니다. 3 백만을 보장된 합격률과 동일시하지 마세요.
- 호스트 시스템 소유자와 함께 동기식, 비동기식 또는 일괄 동작을 선택하고 재연결 처리를 정의합니다.
배포 액세서리
- 스테이션의 충전 크래들, 스탠드, 케이블, 마운트 및 예비 배터리 배열을 살펴보세요.
- 눈부심, 진동 또는 반사 부품이 조종사에게 영향을 미칠 경우 제어된 조명, 차폐 또는 기계적 위치 지정을 추가하십시오.
RuggedLayer 테스트 랩
유용한 시험을 정의하세요.
중요한 라벨, 태그, 앱과 운영 조건을 알려 주세요.
- 01
DPM 도트핀, 레이저 식각, 잉크 마크, 화학적 식각, 손상 및 반사 샘플을 포함한 전체 코드 세트를 테스트합니다.
- 02
호스트 대기 시간을 기록하는 동안 필요한 각도, 거리, 조명 및 회선 속도 범위에 대해 읽기를 반복합니다.
- 03
조명, 피드백, 통신 모드, 배터리, 마운트 및 예외 동작을 수용 시 동결합니다.