UROVO / Lecteur de vision industrielle
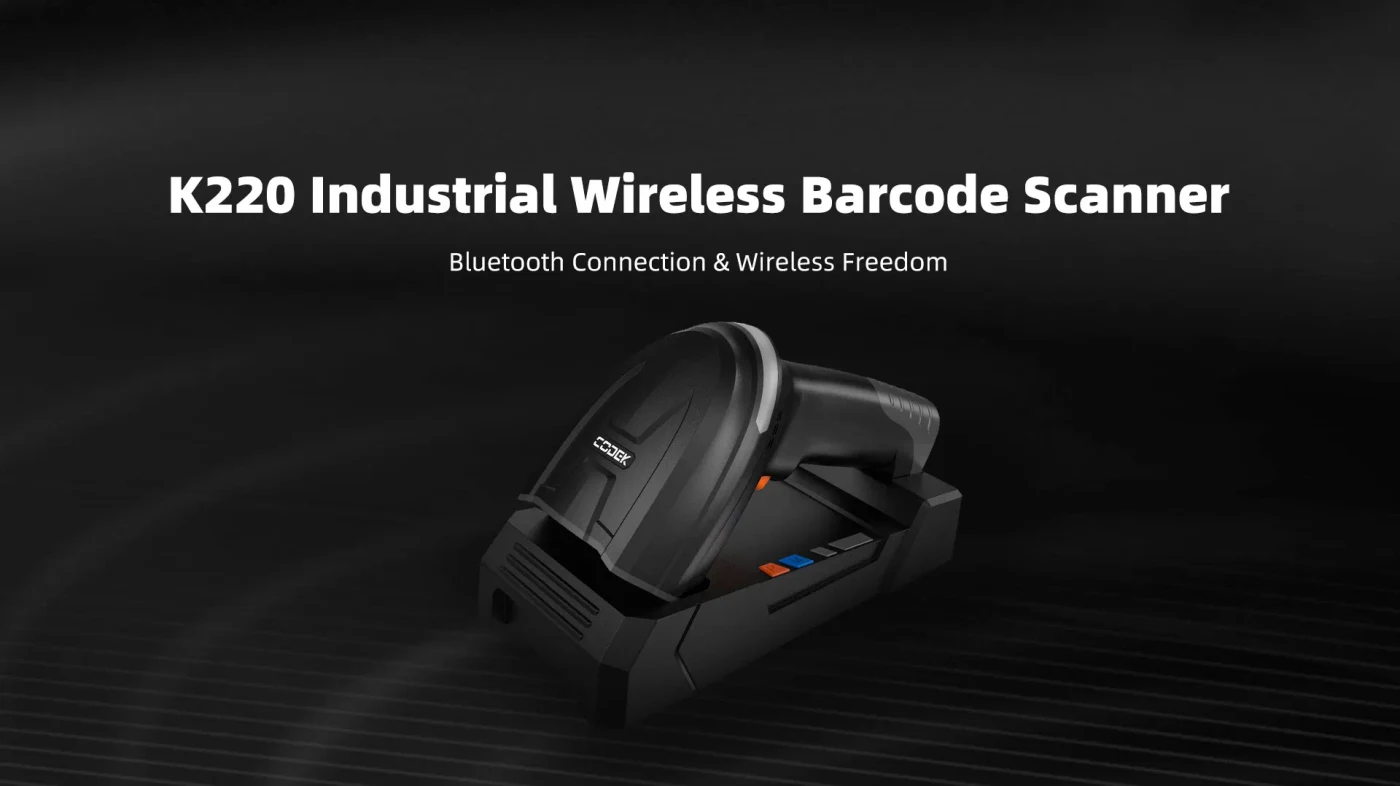
K220: Lecteur de vision industrielle
UROVO K220 est un lecteur de codes-barres sans fil industriel pour DPM, 1D/2D et la capture de codes d'écran. La page officielle répertorie un éclairage variable rouge et blanc, un capteur 1.3 MP, une puissance 3200 mAh, une protection IP54 et des modes synchrone, asynchrone ou batch ; la qualité du code, la géométrie de la station et les réclamations relatives à la batterie nécessitent des tests.
Profils suggérés: capture de codes-barres production industrielle, qualité, colis et poste de travail
- Angle de balayage
- Roll 360 degrees; pitch +/-60 degrees; skew +/-60 degrees
- Batterie
- 3200 mAh high-capacity battery; up to 25 hours or 40,000 scans are manufacturer references under stated conditions
- Protection
- IP54; 1.8 m drop resistance listed
- Communications
- Synchronous, asynchronous and batch modes
- Dimensions et poids
- 98 x 72 x 186 mm; scanner 238 g; cradle 216 g
- Capteur
- 1280 x 1080, 1.3 MP CMOS, 60 frames per second
Le modèle exact, la configuration régionale et les conditions commerciales doivent être confirmés pour chaque projet.
Explorer par capacité
K220 / Explorer par capacité
UROVO constitue la principale base de produits. SEUIC (Dongji) et des plateformes sélectionnées la complètent lorsque le mode de capture, le format du terminal ou le déploiement exigent une autre option. Le choix final est validé pour la variante, le marché et l'application visés.
Profils suggérés
- Stations de production et de qualité utilisant DPM ou des pièces marquées
- Capture de colis, d'expédition et de poste de travail où un scanner sans fil est préférable
- Pilotes de numérisation de papiers mixtes, réfléchissants, incurvés et de codes d'écran
Explorer par capacité
- Un scanner sans fil est conçu pour les conditions de capture difficiles DPM et mixtes 1D/2D.
- L'éclairage variable rouge et blanc peut être adapté aux conditions de surface et d'arrière-plan du code.
- Les vibrations, le buzzer et les LED offrent plusieurs voies de retour d'information à l'opérateur.
- La durée de vie de la batterie, la résolution et les chiffres de chute sont des références du fabricant et non un résultat d'acceptation de RuggedLayer.
Entrée dans le portefeuille
Caractéristiques principales
Configuration indiquée par le fabricant ; confirmez la variante exacte avant de commander.
Capture de données
| Capteur | 1280 x 1080, 1.3 MP CMOS, 60 frames per second |
|---|---|
| Angle de balayage | Roll 360 degrees; pitch +/-60 degrees; skew +/-60 degrees |
Connectivité
| Communications | Synchronous, asynchronous and batch modes |
|---|
Alimentation et caractéristiques physiques
| Dimensions et poids | 98 x 72 x 186 mm; scanner 238 g; cradle 216 g |
|---|---|
| Batterie | 3200 mAh high-capacity battery; up to 25 hours or 40,000 scans are manufacturer references under stated conditions |
Conditions environnementales
| Protection | IP54; 1.8 m drop resistance listed |
|---|---|
| Environnemental | Operating -20 to +50 C; storage -40 to +70 C; 5-95% RH non-condensing; ambient light immunity listed up to 100,000 lux |
Autre configuration
| Éclairage | Switchable warm-white LED and red LED |
|---|---|
| Aimer | 650 nm laser |
| Résolution | 3 mil or better listed by the manufacturer |
| Capacités de décodage | 1D and 2D symbologies including UPC/EAN, Code 128/39, QR Code, Data Matrix and PDF417; confirm the full profile |
| Commentaires | Vibration, buzzer and LED |
Le choix dépend de l'application, de la capture, de l'environnement, du pays, du volume et du support.
Une remise claire à chaque niveau
Cinq niveaux pour un programme de terminaux prévisible.
RuggedLayer organise plusieurs ressources fabricant dans un modèle cohérent, avec entrées, livrables et limites de preuve définis.
Niveaux de service
- Corrigez la distance du code, l’éclairage, la position de l’objectif, le timing du déclenchement et la monture avant d’évaluer les performances de numérisation.
- La lisibilité de DPM dépend de la méthode de marquage, de la surface, du contraste et de l'éclairage ; n'assimilez pas 3 mil à un taux de réussite garanti.
- Choisissez un comportement synchrone, asynchrone ou par lots avec le propriétaire du système hôte et définissez la gestion des reconnexions.
Accessoires de déploiement
- Déterminez le socle de chargement, le support, le câble, le montage et la batterie de rechange pour la station.
- Ajoutez un éclairage contrôlé, un blindage ou un positionnement mécanique lorsque l'éblouissement, les vibrations ou les pièces réfléchissantes affectent le pilote.
Laboratoire RuggedLayer
Définissez un test utile.
Indiquez les étiquettes, tags, applications et conditions qui comptent.
- 01
Testez l'ensemble de codes complet, y compris DPM micro-percussion, gravure laser, marque d'encre, gravure chimique, échantillons endommagés et réfléchissants.
- 02
Répétez les lectures sur l'angle, la distance, l'éclairage et la plage de vitesse de ligne requis tout en enregistrant la latence de l'hôte.
- 03
Geler l'éclairage, les commentaires, le mode de communication, la batterie, le support et le comportement d'exception en acceptation.
Cadrage de projet
K220 / Assez de contexte pour rendre la prochaine étape utile.
Choisissez l’objectif du projet et décrivez uniquement les besoins non confidentiels liés au flux de travail, à l’application et au déploiement.