倉庫物流

より速く信頼性の高い資材フローを実現する倉庫モビリティ

入荷、棚入れ、ピッキング、サイクルカウント向けに、堅牢端末、バーコード読取、Wi-Fi、充電、アプリ検証を計画します。

パイロットを相談

成果から考える範囲設定

型番を固定する前に、モバイル業務を設計します。

ウェアハウスのパフォーマンスはスキャン速度以外にも依存します。オペレーターには、シフト全体にわたって連携して作業を続けるデバイス、キーパッドまたはタッチ インターフェイス、バッテリー プラン、 Wi-Fi デザイン、および WMS ワークフローが必要です。

  • 手動入力とスキャン例外を削減する
  • キーパッド、タッチ、長距離キャプチャを各タスクに合わせます
  • 導入前に充電、予備品、アクセサリを計画する
  • 正確なデバイス構成で WMS アプリケーションを検証します。

重点業務

計画の流れ

01

インバウンド

受け取り、 ASN チェック、パレットと品目の識別、品質保持、指示された保管。

02

在庫

棚番の検証、補充、循環棚卸、および例外の調整。

03

アウトバウンド

ウェーブピッキング、梱包確認、積み込み、引き渡しの証明。

計画の流れ

予測しやすい端末導入をつくる5つのレイヤー。

RuggedLayerは複数メーカーのリソースを、入力、成果物、証拠範囲が明確な共通モデルで管理します。

生鮮食品の受け取りと配送ワークフローのリファレンス
入荷・棚入れ

01 / 入荷・棚入れ

スキャナの仕様ではなく、ラベルの旅から始めましょう。

受信スキャンは、サプライヤーのラベル、発注書、数量、状態、および宛先棚を接続する場合にのみ役立ちます。パレットがドックに到着した瞬間からオペレーターが目にするものをマッピングします。ラベルの欠落、カートンの混在、コードの破損、および通常の在庫ではなく品質保持が必要な商品が含まれます。

次に、最も一般的なラベルに基づいてキャプチャ構成を選択します。標準エンジンは近くのアイテムのスキャンに適している場合がありますが、高いラックやパレットのラベルには近距離オプションと遠距離オプションが必要な場合があります。 WMS は、オペレーターが続行するか、再スキャンするか、商品を例外レーンに移動するかを判断できるように、即時に明確な応答を返さなければなりません。

成果から考える範囲設定

  • 代表的なサプライヤーと社内ラベル
  • ドックおよびラックでの予想されるスキャン距離
  • 品質保持と数量不一致のパス
  • 在庫受入の確認とオフライン動作
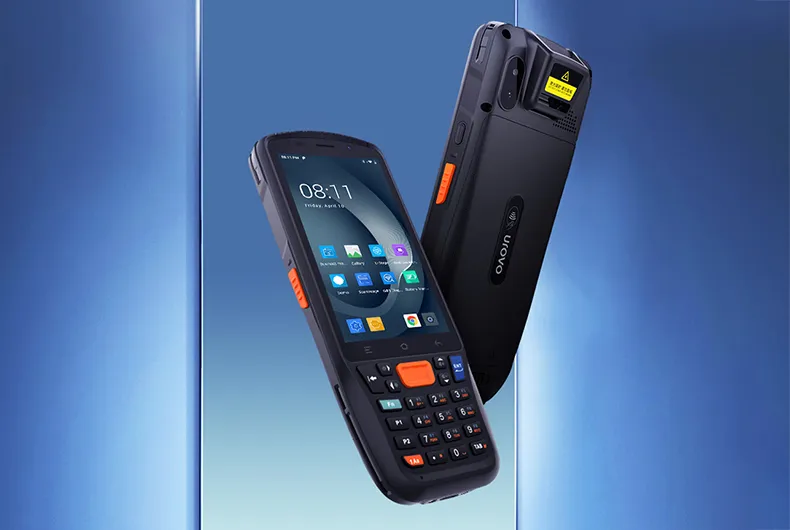
UROVO 倉庫ピッキングの繰り返し評価用の頑丈なハンドヘルド RT40S
ピッキングと補充

02 / ピッキングと補充

繰り返しとオペレーターの動きを中心に入力方法を設計します。

ピッキングは、歩く、読む、スキャンする、確認することを組み合わせたものです。小さな遅延はシフトごとに何百回も繰り返されるため、キーパッド、トリガー、またはウェアラブルのセットアップは、機能リストから選択するのではなく、実際の姿勢でテストする必要があります。手袋、冷凍庫の衣類、はしごの作業、台車の取り付けなどによって、最適な入力方法が変わる可能性があります。

アプリケーションは、素早いミスを防ぐ必要もあります。場所、品目、数量を個別にチェックし、代替品、短いピック、判読できないラベルのルートを明確にする必要があります。空のテスト画面でのスキャナーの応答だけでなく、最初の読み取りの成功と完了したタスクを測定します。

成果から考える範囲設定

  • 片手で、手袋とトリガーで操作
  • ショートピックと交代の処理
  • 作業角度での画面の読みやすさ
  • 完全なピック実行全体にわたる再試行とタスク時間
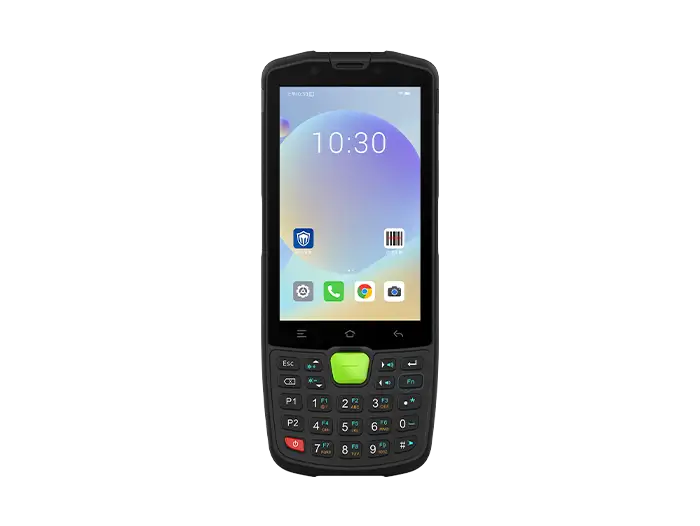
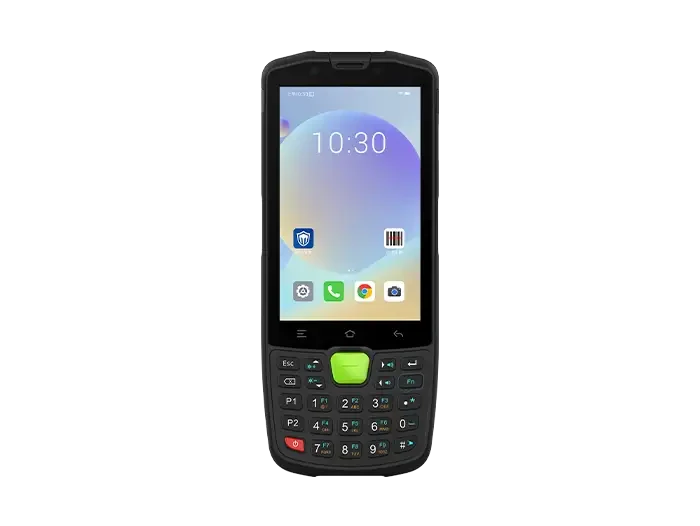
倉庫導入候補のキーパッド端末、SEUIC AUTOID Q9 Pro
導入標準

03 / 導入標準

電源、 Wi-Fi 、およびアクセサリによって、2 番目のシフトが機能するかどうかが決まります。

パイロットでは、本番環境と同様の WMS ビルド、認証、ローミング ポリシーを使用して実際の移行を再現する必要があります。一定の間隔でのバッテリー レベル、アクセス ポイントの移行、キューの回復、および障害が発生したデバイスをサービスに戻すのに必要な時間を記録します。これにより、短いバーコードのデモでは示せない導入の問題が明らかになります。

パイロット後に完全なキットをフリーズします: 正確な SKU、バッテリーと充電率、ハンド ストラップまたはピストル グリップ、予備のプール、 MDM プロファイルとアプリケーションのバージョン。その構成が購入およびサポートのベースラインとなり、サイト間の偶発的な変動が軽減されます。

成果から考える範囲設定

  • シフトごとのスロットの充電と予備ポリシー
  • Wi-Fi が代表的な通路を歩き回っています
  • MDM の登録とキオスクの回復
  • 承認されたデバイス、アクセサリ、アプリバージョンの部品表

重点業務

型番を固定する前に、モバイル業務を設計します。

再現可能なバーコードキャプチャ

ラベルのサイズ、距離、損傷に応じて、標準、near/far、または拡張範囲のスキャンを選択します。

オペレータ対応入力

タッチ、キーパッド、トリガー、グローブ操作をタスクの頻度と画面デザインと比較します。

1シフトを支える電源

実際の作業および休憩パターンに応じたバッテリーのサイズ、ホットスワップ要件、充電密度。

ローミングと復元力

ウェアハウス レイアウトで Wi-Fi ローミング、オフライン動作、アプリケーションのリカバリを検証します。

技術・調達サービス

予測しやすい端末導入をつくる5つのレイヤー。

  • Android WMS アプリケーションとスキャン結果の処理
  • Wi-Fi ローミング、認証、オフライン キュー
  • MDM 登録、キオスク ポリシー、段階的構成
  • プリンター、ウェアラブル、車載のワークフロー連携

端末ポートフォリオ

実際の導入条件から選ぶ、堅牢モバイルコンピューター。

最終候補はアプリ、読取方法、環境、国、数量、保守条件によって変わります。

UROVO CT48C キーパッド モバイル コンピューター、前面および背面図

UROVO / Androidハンディターミナル

CT48C

物理キーパッドと取り外し可能なバッテリーにより、倉庫を繰り返しスキャンできます。端末
UROVO RT40S 倉庫およびコールド チェーン バーコード ワークフロー向けの頑丈なエンタープライズ ハンドヘルド

UROVO / 業務用モバイルコンピューター

RT40S

要求の厳しい環境と長距離スキャン オプション向けのキーパッド プラットフォーム。端末
SEUIC AUTOID Q9 Pro スキャン集中型の倉庫作業向けのハンドヘルド型キーパッド

SEUIC (Dongji) / Androidハンディターミナル

AUTOID Q9 Pro

タスク主導の倉庫アプリケーション向けのキーパッド モバイル端末オプション。端末

計画の流れ

焦点を絞ったパイロットを計画。

  1. 01

    マップタスク

    ラベル、距離、スクリーン、手袋、ネットワーク、シフト、例外パスを文書化します。

  2. 02

    候補者の検証

    実際の WMS ビルドと代表的なラベルを使用して 2 つまたは 3 つの構成をテストします。

  3. 03

    測定されたシフトを実行する

    スキャンの成功、タスク時間、バッテリー使用量、ローミング、オペレーターのフィードバックを記録します。

  4. 04

    導入範囲を凍結する

    SKU、アクセサリ、デバイス ポリシー、スペア、ロールアウトの受け入れ基準を確認します。

RuggedLayerテストラボ

焦点を絞ったパイロットを計画。

一つの業務と課題から端末・試験要件を整理します。

パイロットを相談